Hesap aracı
Formül ve yöntem
Koruyucu donanım (ışık perdesi), operatörün eli tehlikeli bölgeye ulaşmadan makinenin durmasını sağlayacak uzaklıkta kurulmalıdır. TS EN ISO 13855'e göre dik yaklaşmada en küçük mesafe:
S = K · T + C
- T: perdenin kesilmesinden tehlikeli hareketin durmasına kadar geçen toplam süre (perde tepki süresi + kontrol sistemi + makine durma süresi), saniye.
- K: vücut parçasının yaklaşma hızı. Önce K = 2000 mm/s ile hesaplanır; sonuç 500 mm'den büyükse K = 1600 mm/s ile yeniden hesaplanır ve sonuç 500 mm'nin altına inmez.
- C: perde kesilmeden önce parmağın ya da elin ilerleyebileceği ek mesafe; çözünürlüğü d ≤ 40 mm perdelerde C = 8 · (d − 14), d = 14 mm'de sıfırdır.
Durma süresi makinenin kendi ölçüm değeridir; üretici verisi yoksa durma süresi ölçer ile ölçülmeli ve yaşlanma payı eklenmelidir.
Dayandığı yönetmelik ve standartlar
- TS EN ISO 13855 Makinelerde güvenlik — Koruyucu donanımların insan vücudu kısımlarının yaklaşma hızlarına göre konumlandırılması.
- TS EN ISO 13857 (erişim mesafeleri ve çit yüksekliği), TS EN ISO 13849-1 (kontrol sisteminin güvenlikle ilgili parçaları, PL), TS EN ISO 10218-2 (robot sistemleri).
- Makine Emniyeti Yönetmeliği (2006/42/AT): risk değerlendirmesi ve CE uygunluk dosyası.
Çalışılmış örnek
Altı eksenli robot hücresi: robot durma süresi 350 ms, perde tepki süresi 30 ms, çözünürlük 30 mm (el algılama):
- T = 350 + 30 = 380 ms = 0,38 s; C = 8 · (30 − 14) = 128 mm.
- K = 2000: S = 2000 · 0,38 + 128 = 888 mm > 500 mm.
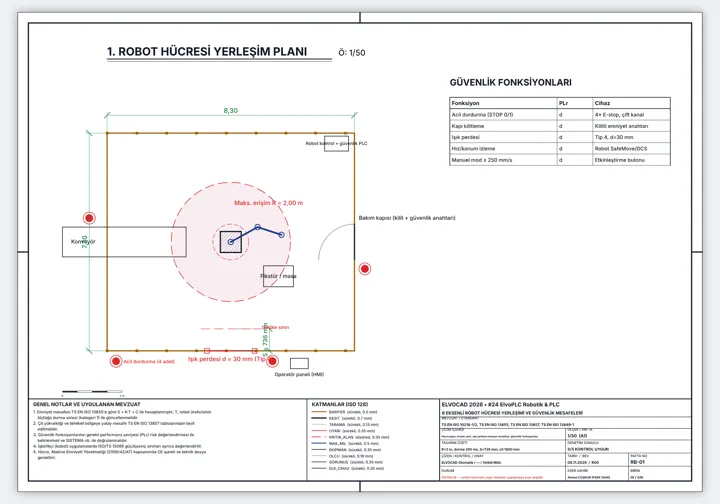
- K = 1600: S = 1600 · 0,38 + 128 = 736 mm (≥ 500 mm). Perde, tehlikeli bölgeden en az 736 mm uzağa yerleştirilir.
Aynı perde 14 mm çözünürlükte (parmak algılama) ve durma süresi 170 ms olan bir pres için: T = 0,2 s, S = 2000 · 0,2 + 0 = 400 mm.
Örnek pafta
Sınırlar ve sorumluluk
Araç yalnız dik yaklaşma ve 14–40 mm çözünürlüklü perdeler içindir; paralel ve açılı yaklaşma, perdenin üstünden veya altından erişim, iki elle kumanda ve basınca duyarlı paspas için standarttaki diğer bağıntılar kullanılır. Durma süresi ölçülmeden yapılan hesap geçerli değildir. Risk değerlendirmesi ve güvenlik doğrulaması entegratörün sorumluluğundadır.
ElvoPLC, robot hücresinin yerleşimini, çitini, ışık perdesini ve emniyet mesafelerini paftaya çizer; erişim zarfını kinematikten hesaplar.
Sık sorulan sorular
Emniyet mesafesi neden önemlidir?
Perde ile tehlikeli bölge arası çok kısa olursa, operatörün eli perdeyi kestikten sonra makine durmadan tehlikeli bölgeye ulaşabilir. Mesafe, el hızı ile durma süresinin çarpımından kısa olmamalıdır.
K = 2000 mi 1600 mü kullanılır?
Önce 2000 mm/s ile hesaplanır. Sonuç 500 mm'yi geçerse yaklaşmada kolun değil gövdenin hareketi baskın olduğu kabul edilir ve 1600 mm/s ile yeniden hesaplanır; bu durumda mesafe 500 mm'den küçük alınmaz.
Durma süresi nasıl bulunur?
Makine üreticisinin verdiği değer kullanılabilir, ama kesin değer durma süresi ölçer ile en kötü koşulda (en yüksek hız, en ağır yük) ölçülür. Fren aşınması zamanla süreyi uzattığı için periyodik ölçüm yapılmalıdır.
Perde çözünürlüğü nasıl seçilir?
14 mm perde parmağı, 20–30 mm perde eli, 40 mm'ye kadar olanlar el ve kolu algılar. Daha düşük çözünürlük C değerini küçülttüğü için perdeyi makineye daha yakın kurmaya izin verir.